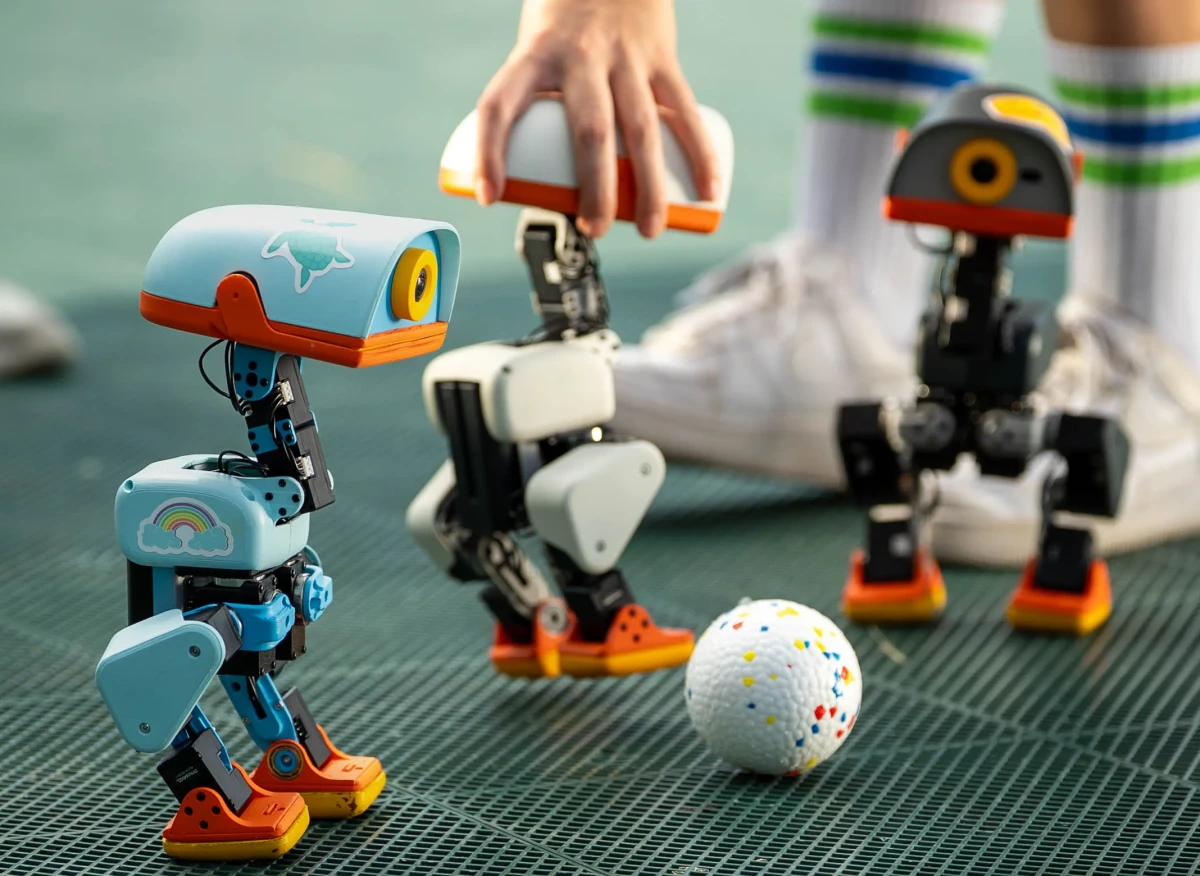
Durante la keynote de GTC Berlin 2026, el 21 de octubre, el CEO de NVIDIA, Jensen Huang, subió al escenario cuatro pequeños robots con forma de pato. Se llaman Microduck, caminaron, se sentaron, se levantaron y hasta intentaron una voltereta tras recibir instrucciones. Aunque la demostración se volvió llamativa en redes, el robot no es de NVIDIA: lo desarrollaron Pollen Robotics y Hugging Face, y la compañía aportó la plataforma con la que se entrenó.
Qué es Microduck
Es un robot bípedo de código abierto de unos 25 centímetros, presentado por Pollen Robotics, el área de robótica de Hugging Face, como una plataforma accesible para estudiantes, investigadores y desarrolladores que quieran experimentar con "physical AI", es decir, inteligencia artificial aplicada a movimientos físicos.
Según el material consultado, se lo conoce informalmente como "Cyber Duck", pero ese no es su nombre.
Qué puso NVIDIA y qué no
NVIDIA no fabrica el robot. Su estrategia, según se informó, apunta a proveer computadoras, software y herramientas para que otros desarrollen robots. En la demo, esa infraestructura cumplió distintas funciones:
| Herramienta | Para qué se usó |
|---|---|
| Isaac Sim | Construir y probar un recorrido virtual para el robot en simulación |
| Isaac Lab | Entrenar conductas como caminar, sentarse, levantarse y recuperar el equilibrio |
| Newton | Motor de física que calcula movimiento, equilibrio e interacción con el entorno |
| Omniverse | Generar el gemelo digital donde el robot ensayó sus habilidades |
| RTX Spark | Notebooks con IA que ejecutaron los agentes y permitieron evaluar lo aprendido antes de pasarlo al robot |
Según NVIDIA, Huang resumió el planteo diciendo que los Microducks fueron creados sobre RTX Spark, entrenados en la nube con supercomputadoras de la compañía y que aprendieron sus habilidades en simulación.
Del gemelo digital al robot real
El proceso empezó con un agente de IA que diseñó un recorrido y simuló al robot en Isaac Sim. Las tareas de entrenamiento más pesadas se enviaron a servidores en la nube; con los resultados, se evaluó la política aprendida en una notebook RTX Spark y, por último, se cargó en el robot físico.
Este enfoque se conoce como sim-to-real: el robot aprende primero en un entorno virtual y luego traslada lo aprendido al mundo real, lo que busca reducir el costo y el riesgo de entrenarlo directamente.
Un robot abierto
Al ser de código abierto, la plataforma permite modificar comportamientos, enseñarle nuevas habilidades físicas y compartir los resultados con la comunidad. Para Hugging Face y Pollen Robotics, según NVIDIA, la presentación fue además una vitrina para un robot pensado para experimentación y educación.
Por qué importa
La demostración ilustra una tendencia: en lugar de programarse solo con reglas fijas, los robots pueden aprender conductas mediante simulación, agentes de IA y entrenamiento distribuido. Esta lectura proviene de la propia cobertura de NVIDIA, que es parte interesada, y el material no incluye evaluaciones independientes sobre el desempeño real del robot ni sobre su disponibilidad o precio.